Планування обміну координатами потребує відповіді на питання, скільки часу ще можна витратити на одержання наступного оновлення. Оцінка положення сусіднього наземного робота може бути достатньо точною зараз, проте втратити розрахункову придатність раніше, ніж завершиться черговий цикл обміну. Тому для організації запитів корисно визначати залишок часу виконання обраного критерію точності.
Давність навігаційного запису описує лише один із чинників такого рішення. У дослідженнях віку інформації розглядається зв’язок оновлень зі станом доступних даних [1]. Подієве передавання дозволяє пов’язувати момент зв’язку з невизначеністю прогнозу [2]. Для приймача виникає додаткова задача: зіставити допустимий строк використання поточної оцінки з тривалістю підготовки та доставлення наступної.
Мета роботи — визначити часовий резерв, який можна відвести на очікування перед початком оновлення, та проілюструвати залежність цього резерву від неврахованої динаміки. Розглядається площинне переміщення двох наземних платформ; числовий приклад є окремим розрахунком за умовними параметрами.
У спільній декартовій системі відносне положення двох платформ прогнозуємо за сталою відносною швидкістю. Початкові похибки двох координат і двох компонентів цієї швидкості приймаємо незалежними гауссівськими величинами з нульовими середніми. Величини σp ≥ 0 та σv > 0 є стандартними відхиленнями компонентів відносного стану, однаковими для обох осей. Це ізотропний випадок без кореляції положення і швидкості. Модуль неврахованого відносного прискорення протягом прогнозу обмежений сталою A ≥ 0.
Поширення коваріації [3] за цих умов дає для віку прогнозу h ≥ 0 радіус:
Для рівня 0 < γ < 1 коефіцієнт κγ задається квадратним коренем із γ-квантиля розподілу χ2 із двома ступенями свободи; при γ = 0,95 маємо κγ = 2,44775. Перша складова (1) описує гауссівську частину похибки, друга обмежує додаткове зміщення від прискорення. Нерівність трикутника дає імовірність не менше γ того, що норма повної похибки у фіксований момент не перевищує R(h).
Для заданого допуску E > 0 приймаємо достатню умову R(h) ≤ E. За R(0) ≤ E функція R(h) строго зростає при h > 0, тому рівняння R(τ) = E має єдиний невід’ємний корінь. На інтервалі 0 ≤ h ≤ τ виконується цей критерій у кожний фіксований момент окремо. Вік a ≥ 0 відлічуємо від часової позначки початкового стану; часові шкали узгоджені.
Припустимо, що успішний цикл оновлення після подання запиту триває не довше L ≥ 0. Ця додаткова умова охоплює передавання запиту, підготовку відповіді, обчислення, доставлення даних і можливі повторні спроби. Для очікування w ≥ 0 перед запитом вимагаємо a + w + L ≤ τ і визначаємо часовий резерв:
Якщо B ≥ 0, допустиме відкладання запиту обмежене умовою 0 ≤ w ≤ B. За B < 0 навіть негайний запит не залишає часу для завершення циклу тривалістю L до τ; швидший цикл ще може встигнути. Знак B сам собою не визначає фактичну координатну похибку. Якість одержаного оновлення перевіряється окремо.
У прикладі γ = 0,95, E = 3 м, σp = 0,50 м, σv = 0,20 м/с, a = 0,40 с; умовно L = 1,10 с. Горизонти τ визначено дихотомією і незалежно перевірено аналітично та підстановкою у (1).
Таблиця 1 — Розрахунок резерву за різних обмежень прискорення
Стовпець R(a + L) описує поточний прогноз за найпізнішого завершення негайно розпочатого циклу, тобто при w = 0. Він не характеризує якість нового повідомлення. Значення τ, B і R округлено до трьох десяткових знаків; строк запиту визначають за неокругленим B. З підвищенням A запас зменшується: для 0,40 м/с² він перевищує секунду, а для 1,20 м/с² становить близько 105 мс.
За A = 1,60 м/с² поточний радіус дорівнює приблизно 1,367 м і вкладається в задані 3 м. Водночас B становить −0,088 с, а радіус на найпізніший момент оновлення досягає 3,227 м. Цей приклад розмежовує поточну придатність прогнозу й можливість чекати на наступні дані. Скорочення L до 1,00 с дає додатний резерв близько 0,012 с за незмінних інших параметрів.
Для реалізації розрахунок τ можна виконувати після кожного прийнятого оновлення. За незмінної моделі похибок і межі A достатньо віднімати від цього горизонту фактичний вік та межу тривалості циклу. Це дає системі зв’язку часовий бюджет для запиту. Якщо R(0) > E, запис не задовольняє критерій уже в момент формування, тому відкладати запит за цим правилом не можна.
Скінченна межа L потребує окремого обґрунтування; із розподілу затримки з експоненційною складовою вона не випливає. Середнє та квантиль не замінюють таку межу без ймовірнісного аналізу. Рівень γ стосується окремого моменту; одночасне покриття всієї траєкторії тут не встановлено. Перевищення R(h) над E означає невиконання достатнього критерію, а не доведений вихід фактичної похибки за допуск.
Отже, для планування навігаційного обміну доцільно розрізняти два строки: завершення розрахункової придатності прогнозу та останній момент початку оновлення. Їх різниця визначається прийнятою тривалістю циклу. Показник B дозволяє оцінити можливість очікування навіть тоді, коли поточна координатна оцінка залишається допустимою. Подальша перевірка має охопити виміряні затримки й статистичні характеристики оцінок на обладнанні.
Список літератури
1. Age of information: an introduction and survey / R. D. Yates et al. IEEE Journal on Selected Areas in Communications. 2021. Vol. 39, no. 5. P. 1183–1210. DOI: 10.1109/JSAC.2021.3065072.
2. Trimpe S., D’Andrea R. Event-based state estimation with variance-based triggering. IEEE Transactions on Automatic Control. 2014. Vol. 59, no. 12. P. 3266–3281. DOI: 10.1109/TAC.2014.2351951.
3. Kalman R. E. A new approach to linear filtering and prediction problems. Journal of Basic Engineering. 1960. Vol. 82, no. 1. P. 35–45. DOI: 10.1115/1.3662552.
___________________________
Науковий керівник: Хрулев Олександр Едуардович, доктор технічних наук, професор, Українська державна льотна академія, м. Кропивницький, Україна
|



 Голосування

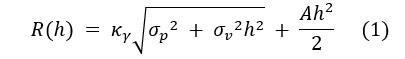
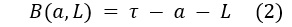

 Ця робота ліцензується відповідно до Creative Commons Attribution 4.0 International License
 Знайшли помилку? Виділіть помилковий текст мишкою і натисніть Ctrl + Enter