Якість середовища в приміщенні (температура, вологість, чистота повітря, освітленість) часто оцінюють за даними кількох недорогих сенсорів [2, 3]. З їхніх показань складають одну підсумкову оцінку: усередненням, порогами (у нормі / не в нормі) або сумою з постійними вагами (наприклад, [6]). Недолік таких способів у тому, що вони не враховують, чи можна довіряти сенсору в поточний момент. Сенсор, який завис, повільно відхиляється від істинного значення або видає різкі викиди, непомітно спотворює результат. Зважування за якістю сигналу відоме в суміжних галузях [4], але в проаналізованих джерелах для оцінки середовища приміщення воно не застосовувалося. Мета роботи - запропонувати спосіб, що автоматично зменшує вплив ненадійного сенсора на значення підсумкового показника якості середовища й пояснює результат, та перевірити його на відкритих даних.
Спосіб застосовують до окремого вузла - пристрою з набором сенсорів (температури, вологості, якості повітря й освітленості); у приміщенні таких вузлів кілька, і вони однакові. Підсумковий показник якості середовища - число від 0 (погано) до 1 (добре) - розраховується заново щохвилини. Параметри середовища - температуру T, вологість RH, якість повітря AIR та освітленість LIGHT - позначимо індексом i (i - будь-який із цих параметрів). Для кожного параметра використовуються чотири величини:
si - оцінка стану параметра від 0 (погано) до 1 (добре) за нормами [1] (для T найкраще 21-25 °C, для RH - 40-60 %; для AIR і LIGHT - використовуються орієнтовні шкали);
qi - достовірність сенсора, від 0 (не вірити) до 1 (вірити);
ai - важливість параметра: число, яке задається наперед, приводиться в інтервалі від 0 до 1 і не змінюється, сума ваг всіх параметрів приводиться до 1 (температура й освітленість важливіші за вологість і повітря; значення взято з [6] (T 0,20; RH 0,15; AIR 0,15; LIGHT 0,20; сума 0,70) і приведено до суми 1 діленням на 0,70 з округленням до тисячних: T 0,286; RH 0,214; AIR 0,214; LIGHT 0,286);
wi - вага параметра: число, що показує, наскільки сильно параметр впливає на підсумковий показник (чим більша вага, тим більший його внесок).
У кожну хвилину за показаннями останніх 60 хвилин для кожного сенсора виконують п'ять перевірок, і кожна дає свою оцінку від 0 до 1 (1 - усе гаразд, 0 - явна проблема): повнота (немає пропусків, значення фізично можливі); рух (показання змінюються, а не залишаються однаковими); шум (не більший за звичний для цього сенсора, який визначено за початковим періодом даних); узгодженість (сенсор не розходиться з такими самими сенсорами інших вузлів); власна мітка якості сенсора (де вона є). Достовірність qi дорівнює найнижчій із цих п'яти оцінок: якщо хоча б одна перевірка виявила проблему, вага сенсора знижується. Поодинокі різкі стрибки показань відкидаються лише в ту хвилину, коли вони трапилися. Сенсор вважають підозрілим, коли qi < 0,5: метод подає сигнал, що сенсор слід перевірити або замінити, а його вага знижується пропорційно до qi. Метод не визначає причину несправності й не виправляє показання. Отже, qi оновлюється щохвилини.
Вага параметра дорівнює його важливості, помноженій на достовірність:
Якщо qi < 0,2, то wi = 0 (сенсор тимчасово не враховується). Показник якості середовища I - зважене середнє оцінок si, у якому кожен параметр враховано пропорційно до його ваги:
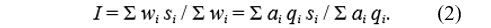
Якщо всі сенсори надійні (qi = 1), то wi = ai, і показник збігається з показником із постійними вагами (тобто з вагами, що не змінюються й дорівнюють ai). Якщо достовірність одного сенсора впала, його вага зменшується, а частки решти параметрів у підсумку зростають, оскільки ваги нормуються на їх суму (знаменник у (2)): цей знаменник дорівнює 1 лише, коли всі сенсори надійні, а якщо достовірність знижується, він стає меншим за 1, і ділення на нього перерозподіляє вагу на решту сенсорів. Тому ненадійний сенсор не знижує показник, а просто втрачає вплив. Якщо ж оцінки всіх сенсорів однакові, зміна qi на показник не вплине - це очікувано: достовірність визначає, кому вірити, а не штрафує показник. Для пояснення розроблена програма виводить внесок кожного параметра в I (скільки він додає до показника), лімітуючий фактор (параметр, що найбільше знижує I) і список сенсорів, яким не вірить.
Для перевірки запропонованого методу було використано відкритий набір даних [5], зібраних у робочому приміщенні дослідників Бристольського університету: вісім однакових вузлів (позначені літерами A–H; кожен вузол - пристрій із сенсорами T, RH, AIR і LIGHT), розставлених у різних місцях одного робочого приміщення; вимірювання 11.02-24.07.2022 кожні 10 с (усереднено до однієї хвилини). Перші сім тижнів (11.02-31.03) використано лише для налаштування (звичний рівень шуму й розходження з сусідами, пороги), решту, з 01.04, - лише для перевірки способу.
У даних несправності не позначено, тому їх внесено штучно. 60 разів випадково обирали вузол, робочий день і один із параметрів середовища (T, RH, AIR, LIGHT) та на 14 годин (з 06:00 до 20:00) спотворювали показання цього параметра однією з п'яти несправностей: зсув (постійне відхилення, наприклад, на 6 °C для температури), дрейф (відхилення, що повільно зростає від 0 до такої ж величини як і при зсуві, але протягом часу спостереження), залипання (значення було постійним та не змінювалося), викиди (кожна десята хвилина різко відхиляється) або пропуски (даних немає). Зсув, дрейф і викиди мали два рівні, наприклад, для температури 3 і 6 °C, для вологості 10 і 20 %; разом 480 сценаріїв у кожному - одна несправність в одному параметрі одного вузла за один день.
У кожному сценарії показник якості середовища I рахували чотирма способами: усереднення оцінок параметрів si (просте середнє), пороги (частка параметрів, оцінка яких не нижча за 0,5), постійні ваги та запропонований. Спотворення - наскільки показник I у робочі години (8:00-18:00) відрізняється від показника I того ж способу на тих самих даних без несправності (шкала 0-1; менше - краще); обчислюється як середня абсолютна різниця за ці години. Несправність вважали виявленою, якщо достовірність qi спотвореного сенсора стала нижчою за 0,5 щонайменше на 10 хвилин поспіль.
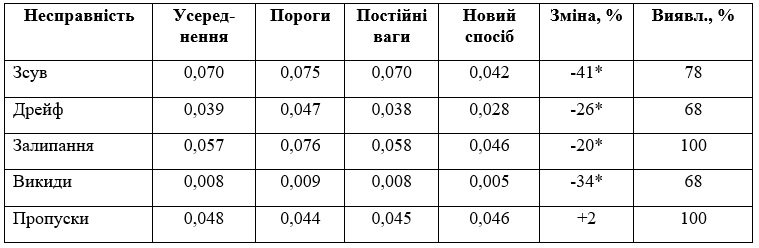
На даних без несправностей запропонований показник I відрізняється від показника з постійними вагами в середньому на 0,011, а хибна підозра щодо справного сенсора (q < 0,5) виникає у 3,3 % робочого часу. Спотворення показника при несправностях наведено в табл. 1.
Запропонований спосіб зменшує спотворення порівняно з постійними вагами при зсуві на 41 %, дрейфі на 26 % і викидах на 34 %. При залипанні зменшення (20 %) незначуще: для освітленості та повітря виграш є, для температури та вологості - ні. Порівняння з сусідніми вузлами є ключовим: без нього виграш при зсуві й дрейфі зникає, а дрейф виявляється лише в 14 % випадків замість 68 %. Щодо недоліків, дрейф виявляється повільно (за 441 хв, тобто понад 7 годин).
Таблиця 1
Спотворення показника якості середовища I (шкала 0-1) і виявлення несправностей
Новий спосіб - запропонований у цій роботі; Зміна - відносно постійних ваг; Виявл. - частка сценаріїв, де несправність виявлено; * - зменшення спотворення порівняно з постійними вагам
Розглянемо принцип на прикладі вузла D (один із восьми). 15.06.2022 о 13:00 у сенсор температури цього вузла штучно внесено зсув: показання стали на 6 °C нижчими за справжні (16 °C замість 22 °C). Усі числа в прикладі подано з точністю до тисячних. Оцінки параметрів знайдено за шкалами нормування: температура 22,0 °C має оцінку 1,000, а після зсуву 16,0 °C - 0,166 (оцінка 1 у діапазоні 21-25 °C, 0,5 при 20 °C, 0 при 14 °C); вологість 37,6 % - 0,881 (оцінка 1 у діапазоні 40-60 %, 0,5 при 30 %); якість повітря (значення каналу Gas 502) - 0,999; освітленість 1125 лк - 1,000. Несправність змінює лише оцінку температури. Без несправності показник I дорівнює 0,974 (стан середовища хороший):
I = Σ ai si / Σ ai = (0,286 * 1,000 + 0,214 * 0,881 + 0,214 * 0,999 + 0,286 * 1,000) / 1,000 = 0,974.
Постійні ваги (T 0,286; RH 0,214; AIR 0,214; LIGHT 0,286) сприймають занижене показання буквально, тому вважають температуру поганою (оцінка температури s=0,166) і дають хибно занижене значення показника 0,736:
I = Σ ai si / Σ ai = (0,286 * 0,166 + 0,214 * 0,881 + 0,214 * 0,999 + 0,286 * 1,000) / 1,000 = 0,736.
У запропонованому способі сенсор температури розходиться з аналогічними сенсорами інших вузлів, тому достовірність q = 0, його вага стає нульовою, а ваги решти зростають за рахунок їх ділення на суму ваг з урахуванням достовірності сенсорів; (RH 0,300; AIR 0,300; LIGHT 0,400; наприклад, для вологості 0,214 / 0,714 ≈ 0,300); показник I = 0,964, тобто майже збігається зі справжнім 0,974. Розрахунок за формулою (2):
I = (0 * 0,166 + 0,214 * 0,881 + 0,214 * 0,999 + 0,286 * 1,000) / (0 + 0,214 + 0,214 + 0,286) = 0,688 / 0,714 = 0,964.
Без ділення на суму ваг вимкнений сенсор знизив би показник так, ніби його оцінка дорівнює нулю. Пояснення, яке виводить програма: сенсору T не вірити; лімітуючий фактор - вологість (оцінка 0,881, єдина помітно нижча за 1).
Запропоновано метод інтеграції сенсорних даних, який автоматично регулює вплив кожного сенсора залежно від його достовірності та пояснює, як отримано результат. На змодельованих несправностях метод значуще зменшує спотворення показника при зсуві, дрейфі та викидах завдяки порівнянню із сусідніми вузлами. Обмеження полягають у тому, що через відсутність у даних акустичного шуму, рівня CO₂ та суб'єктивних оцінок комфорту перевірено саме стійкість до несправностей, а не точність оцінки комфорту.
Список літератури:
1. Санітарні норми мікроклімату виробничих приміщень : ДСН 3.3.6.042-99. URL: https://zakon.rada.gov.ua/go/va042282-99 (дата звернення: 07.10.2026).
2. Fusion of Environmental Sensors for Occupancy Detection in a Real Construction Site / A. Tsanousa et al. Sensors. 2023. Vol. 23, No. 23. Art. 9596. DOI: 10.3390/s23239596.
3. Multi-Sensor Device for Traceable Monitoring of Indoor Environmental Quality / V. I. Fissore et al. Sensors. 2024. Vol. 24, No. 9. Art. 2893. DOI: 10.3390/s24092893.
4. Method and system for multi-sensor data fusion : pat. US 2003/0186663 A1 / H.-W. Chen, T. Olson ; Lockheed Martin Corp. Publ. 02.10.2003.
5. Multi-sensor, multi-device smart building indoor environmental dataset / U. Erol et al. Data in Brief. 2023. Art. 109392. DOI: 10.1016/j.dib.2023.109392.
6. Бобронніков А. С. Метод та система забезпечення комфорту в житловому приміщенні : магістер. дис. Київ, 2024. 76 с. URL: https://ela.kpi.ua/items/68834a0a-0ce2-4b91-be56-03c36cd45d7a (дата звернення: 18.10.2026).
|



 Голосування

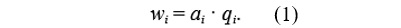
 Ця робота ліцензується відповідно до Creative Commons Attribution 4.0 International License
 Знайшли помилку? Виділіть помилковий текст мишкою і натисніть Ctrl + Enter